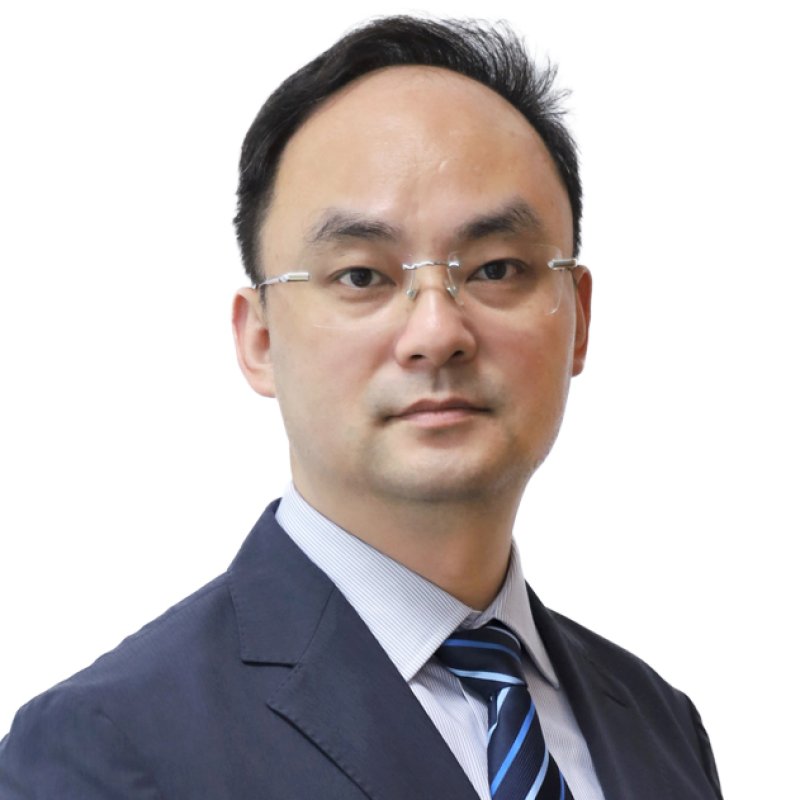
叮嘱,,,,,博士,,,,,研究员,,,,,高级工程师,,,,,结业于香港中文大学机械与自动化工程学系,,,,,研究偏向为特种机械人与盘算机视觉。�。�。�。�。。�。现任优德官网常务副院长,,,,,香港中文大学(深圳)机械人与智能制造研究院副院长,,,,,广东省具身智能机械人立异中心、工程手艺研究中心及工程研究中心主任,,,,,广东省粤港澳高校都会运维特种机械人团结实验室主任。�。�。�。�。。�。
同时担当SAC/TC591/SC1、SC5天下机械人标准化手艺委员会委员,,,,,MIIT/TC8工信部人形机械人与具身智能标准化委员会委员,,,,,ISO/TC299/WG16国际标准注册专家,,,,,NEA/TC35、TC41、CEEIA/TC50、CASEI、CSEE,,,,,中电联、电机工程、电器工业、特种装备等行业协会标准委员会委员,,,,,CIS中国仪器仪表学会智能车与机械人专业委员会副主任、中国仪器仪表学报编委、广东省人工智能与机械人同盟副秘书长、理事、学会理事,,,,,深圳市人大常委会咨询专家,,,,,深圳市人工智能标委会副主任委员、深圳市人工智能伦理审查委员会副主任委员,,,,,深圳市龙岗区鹤湖智库委员,,,,,深圳市高级职业手艺司理人,,,,,UABB 2025深港都会/修建双城双年展主策展人。�。�。�。�。。�。
主持国家自然科学基金、广东省重点研发妄想、广东省自然科学基金、深圳市基础研究、可一连生长专项、海洋专项、战略研究等重点科技项目。�。�。�。�。。��??�???咕呱碇悄芑∧W印⒕呱碇悄芑等讼低逞芯浚约暗缌Α⑶帕骸⒐艿赖榷蓟峄∩枋┰宋チ诽刂只等擞τ每ⅰ�。�。�。�。。�。揭晓国际聚会与期刊论文100余篇,,,,,授权专利100余项及国际专利1项,,,,,主导或参编并宣布机械人领域国家标准10余项。�。�。�。�。。�。�;�;;�;�;�;竦霉愣×炀⑸钲谑型庋蟾咛趵怼⑸盍⒉诺热瞬磐搿�。�。�。�。。�。�;�;;�;�;�;竦肐EEE IROS2021最佳应用论文奖及最佳机构与设计奖提名、2023年机械工业科技前进奖、2023年中国外洋人才立异创业奖、率先杯未来手艺立异大赛、2024年吴文俊人工智能科技前进奖、2025年中国仪器仪表学会科技前进奖等奖项。�。�。�。�。。�。
加入编写国家/行业标准:
《特种机械人术语》GB/T 36239-2018,,,,,主导编写,,,,,2019年1月宣布
《特种机械人分类符号与标记》 GB/T 36321-2018,,,,,主导编写,,,,,2019年1月宣布
《运动康复训练机械人通用手艺条件》 GB/T 37704-2019,,,,,加入编写,,,,,2020年3月宣布
《地面废墟搜救机械人通用手艺条件》 GB/T 37703-2019,,,,,加入编写,,,,,2020年3月宣布
《电力机械人术语》 GB/T 39586-2020,,,,,加入编写,,,,,2021年7月宣布
《水下机械人整机及零部件基本情形试验要领 水静压力试验要领》GB/T 43849-2024,,,,,加入编写,,,,,2024年5月宣布
《腿式机械人性能及试验要领》GB/T 44251-2024,,,,,加入编写,,,,,2024年7月宣布
《效劳机械人云平台分类嘉拷寮系统结构》GB/T 45301-2025,,,,,加入编写,,,,,2025年2月宣布
《机械人 词汇》GB/T 12643-2025,,,,,加入编写,,,,,2025年2月宣布
《工业机械人 三维视觉指导系统 通用手艺要求》GB/T 45501-2025,,,,,加入编写,,,,,2025年3月宣布
《自驱式管道内检测机械人通用手艺规范》GB/T 46366-2025,,,,,加入编写,,,,,2025年10月宣布
揭晓论文:
Zhenliang Zheng, Ning Ding*, Herbert Werner, Feng Ren, Yongyuan Xu, Wenchao Zhang, Xiaoli Hu, Jianguo Zhang, Tin Lun Lam*, “CCRobot-S: A Robotic Cable-Climbing Squad Collaborating for Fast Inspection and Heavy-Duty Maintenance”, IEEE Transactions on Robotics, 2025.
Zhenliang Zheng, Chao Wang, Xiaoli Hu, Lun Zhang, Wenchao Zhang, Yongyuan Xu, Pengfei Liu, Xufang Pang, Tin Lun Lam*, Ning Ding*, “Developing a climbing robot for stay cable maintenance with security and rescue mechanisms”, Journal of Field Robotics, 2025. (Inside Back Cover Image)
Zhenliang Zheng, Yongyuan Xu, Xuchun He, Tin Lun Lam*, Ning Ding*, A Cascaded Strategy with Embodied Artificial Intelligence: Forward Kinematics Solutions for CCRobot‐S, Journal of Field Robotics, 2025. (Cover Image)
Shengkai Liu, Chao Wang, Xiaoqiang Yuan, Ning Ding*,,,,,Design and Control of a Bionic Inspection Robot for Suspension Bridge Main Cables, Journal of Bionic Engineering, 1-16, 2025.
Shengkai Liu, Jian Jiao, Ning Ding*, Tao Mei, “Dynamic Modeling Incorporating Water Damping for a Fiber-Reinforced Soft Actuator Based on Euler–Bernoulli and Cosserat Rod Theories”, IEEE/ASME Transactions on Mechatronics, 2024.
Xufang Pang, Feng Li, Hongjie Zhuang, Ning Ding*, Xiaopin Zhong, Shengfeng He, Wenxi Liu, Bo Jiang, “Upright-Net+: Enhanced Learning of Upright Orientation for 3D Point Clouds”, IEEE Transactions on Visualization and Computer Graphics, 2025.
Xufang Pang, Feng Li, Ning Ding*, Xiaopin Zhong*, "Upright-Net: Learning Upright Orientation for 3D Point Cloud", IEEE/CVF CVPR 2022.
Zonggao Mu*, Luyang Zhang, Lei Yan, Zixuan Li, Ruichun Dong, Chengjiang Wang, Ning Ding, “Hyper-redundant manipulators for operations in confined space: Typical applications, key technologies, and grand challenges“, IEEE Transactions on Aerospace and Electronic Systems, 2022.
Xuan Xia, Xizhou Pan, Nan Li, Xing He, Lin Ma, Xiaoguang Zhang, Ning Ding*, “GAN-based anomaly detection: A review”, Neurocomputing, 2022. (Highly Cited Paper)
Zhenliang Zheng, Ning DING* , Huaping Chen, Xiaoli Hu, Sarsenbek Hazken, Ziya Wang, “CCRobot-V: A Silkworm-Like Cooperative Cable-Climbing Robotic System for Cable Inspection and Maintenance”, IEEE ICRA 2022.
Wenchao Zhang, Zhenliang Zheng, Ning Ding*, “CCRobot-IV-F: a Ducted-fan-driven Flying-type Bridge Stay Cable Climbing Robot”, IEEE IROS 2021. (Best Application Paper Award, Best Mechanism and Design Award finalist)
Zhenliang Zheng, Wenchao Zhang, Huaping Chen, Ning Ding*, “CCRobot-IV: an Obstacle-free Split-type Quad-ducted Propeller-driven Bridge Stay Cable Climbing Robot”, IEEE IROS 2021, RAL.
Ning Ding*, Zhenliang Zheng and Junlin Song, “CCRobot-III: a Wire-driven Palm-based Cable Climbing Robot for Inspection on the Cable-stayed Bridge”, IEEE ICRA 2020.
Zhenliang Zheng, Ning Ding*, “Design and Implementation of the CCRobot-II: a Palm-based Cable Climbing Robot for Inspection on the Cable-stayed Bridge”, IEEE ICRA 2019.
Zhenliang Zheng, Sufeng Hu and Ning Ding*, "A Biologically Inspired Cable Climbing Robot: CCRobot - Design and Implementation”, IEEE ROBIO 2018.
Zhenliang Zheng, Xiaoqiang Yuan, Huanhui Huang, Xiao Yu, Ning Ding*. "Mechanical design of a cable climbing robot for inspection on a cable-stayed bridge", IEEE WCICA 2018.