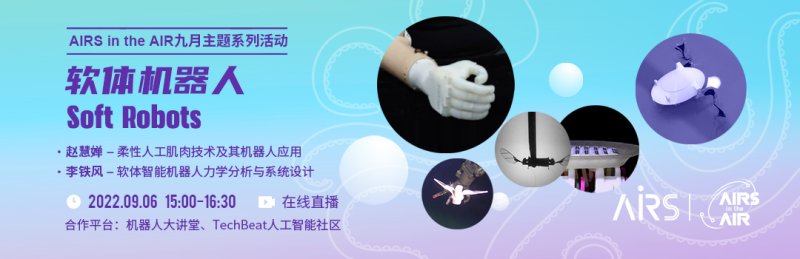
软体机械人由柔软质料组成�,�,,�,,�,具有质量轻、与情形碰撞力小等特点�,�,,�,,�,能够顺应种种非结构化情形�,�,,�,,�,与人交互时更具清静性�,�,,�,,�,近年来受到越来越多的关注。。�。�。。。
九月�,�,,�,,�,优德官网 in the AIR 聚焦软体机械人主题�,�,,�,,�,首期讲座将约请清华大学赵慧婵副教授和浙江大学李铁风教授分享他们在软体机械人方面的研究。。�。�。。。
赵慧婵副教授曾入选“福布斯中国30岁以下精英榜”、“麻省理工科技谈论科技立异35人中国榜”�,�,,�,,�,研究效果揭晓在 Nature、Science Robotics、ICRA 等顶级期刊和聚会。。�。�。。。本期讲座她将分享柔性人工肌肉手艺及其机械人应用。。�。�。。。
李铁风教授是国家杰青�,�,,�,,�,曾入选“麻省理工科技谈论科技立异35人中国榜”�,�,,�,,�,研究效果入选2021年中国科学十大希望。。�。�。。。他将以自顺应万米深海压力的软体机械人系统为例(Nature 封面文章)�,�,,�,,�,先容软体智能机械人力学剖析与系统设计。。�。�。。。
点击链接报名加入:http://hdxu.cn/AxyQQ。。�。�。。。
呼吸新鲜空气�,�,,�,,�,相识前沿科技!优德官网 重磅推出 系列运动 优德官网 in the AIR。。�。�。。。每周二与您相约线上�,�,,�,,�,一起探索人工智能与机械人领域的前沿手艺、工业应用、生长趋势。。�。�。。。
-
朱建
香港中文大学(深圳)副教授、优德官网 项目认真人
执行主席
-
赵慧婵
清华大学副教授
柔性人工肌肉手艺及其机械人应用
赵慧婵�,�,,�,,�,清华大学机械工程系副教授、博士生导师�,�,,�,,�,IEEE Transactions on Robotics 副主编。。�。�。。。2012年获得清华大学机械工程学士学位�,�,,�,,�,2017年获得康奈尔大学博士学位�,�,,�,,�,2017年至2018年在哈佛大学从事博士后研究�,�,,�,,�,2018年7月起在清华大学机械工程系任教。。�。�。。。近年来�,�,,�,,�,主要从事软体机械人、机械人高功率密度驱下手艺、柔性传感器等偏向的研究�,�,,�,,�,在 Nature、Science Robotics、Nature Communications、IEEE Transactions on Robotics、Advanced Functional Materials 等期刊揭晓学术论文。。�。�。。�;�;;�;;�;;;衿佬苡新字呛优异青年学者奖、清华大学第十七届“良师益友”奖、阿里达摩院青橙学者等。。�。�。。。
近年来�,�,,�,,�,以软质料作为本体质料的软体机械人手艺生长迅速。。�。�。。。软体机械人普遍具有更柔顺、更清静、更低能耗的运动模式�,�,,�,,�,软体机械人生长历程中催生的新理论和新手艺�,�,,�,,�,富厚和拓展了机械人研究的内在和思绪�,�,,�,,�,驱下手艺就是其中之一。。�。�。。。对软体驱动器举行研究�,�,,�,,�,有望开发出高性能的通用人工肌肉�,�,,�,,�,对电机和马达驱动举行替换或与之团结�,�,,�,,�,增进整个机械人领域向宿世长。。�。�。。。然而�,�,,�,,�,现在的软体驱动器尚未生长为性能稳固、可以规�;�;;�;;�;;;τ玫娜斯ぜ∪馐忠铡!�。�。。。在这次报告中�,�,,�,,�,我将对介电弹性体柔性驱动器的生长现状举行剖析�,�,,�,,�,汇报近期我们在这类驱动器的制备、建模、设计和机械人应用上取得的研究希望�,�,,�,,�,并探索其未来生长偏向。。�。�。。。
-
李铁风
浙江大学教授、国家优异青年科学基金获得者
软体智能机械人力学剖析与系统设计
李铁风�,�,,�,,�,国家杰青�,�,,�,,�,浙江大学教授�,�,,�,,�,博士生导师。。�。�。。。浙江大学交织力学中心研究主干成员�,�,,�,,�,认真软体机械人与智能装备实验室。。�。�。。。主要研究偏向为软物质力学、智能质料与结构、软体机械人、柔性医疗装置等�,�,,�,,�,提出通过控制力电失稳实现极大电致变形的驱动理论�,�,,�,,�,设计研发可用于水下驱动的复合型人工肌肉系统�,�,,�,,�,研制多类水下仿生气械人及机电装备。。�。�。。。在 Nature 主刊、Science Advances、Advanced Materials 等期刊上揭晓论文60余篇�,�,,�,,�,研究效果入选2021年中国科学十大希望。。�。�。。�;�;;�;;�;;;窆易匀豢蒲Щ鹩乓烨嗄晗钅俊⒅泄菩嗄耆瞬磐芯俟こ獭⒄憬】蒲Щ鹩乓烨嗄晗钅俊⒖蒲剿鹘薄⒙槭±砉た萍继嘎劭萍剂⒁35人(MIT TR35-China)等声誉。。�。�。。。
在使用软物质特征构建机械及智能装备的历程中�,�,,�,,�,怎样使其能高效应对重大情形和使命�,�,,�,,�,是现有软体机械人与智能器件研究面临的挑战。。�。�。。。优德官网事情研究软体智能质料与结构多场耦合建模与设计�,�,,�,,�,高性能软体智能质料制备成型�,�,,�,,�,电子器件设计与制造集成�,�,,�,,�,软体机械人及人工肌肉系统建模与优化设计�;�;;�;;�;;;剖析软体机械人及软质料肌肉驱控原理�,�,,�,,�,并设计可应对极端情形的软机械样机�;�;;�;;�;;;基于电驱感人工肌肉的软体机械鱼使用力学建模指导系统设计�,�,,�,,�,可实现结构全软体、高透明、高顺应等特征�,�,,�,,�,并实现深海柔性结构驱动。。�。�。。。报告将以自顺应万米深海压力的软体机械人系统为例(Nature 封面文章)�,�,,�,,�,探讨其中的驱动系统设计和相关力学问题�,�,,�,,�,探索其在现实使命中的应用。。�。�。。。
| 时间 |
环节 |
嘉宾&问题 |
|
15:00-15:40
|
主题报告
|
赵慧婵�,�,,�,,�,清华大学
问题:柔性人工肌肉手艺及其机械人应用
|
|
15:50-16:30
|
主题报告
|
李铁风�,�,,�,,�,浙江大学
问题:软体智能机械人力学剖析与系统设计
|